ARGUS-1: nuestro rover para la NASA Space Apps Challenge 2026
Con cinco compañeros del Hackerspace Valencia construí en un fin de semana un rover de orugas que prepara de noche la ruta de un astronauta en Marte: aparta rocas, rodea obstáculos y no toca las de interés científico.
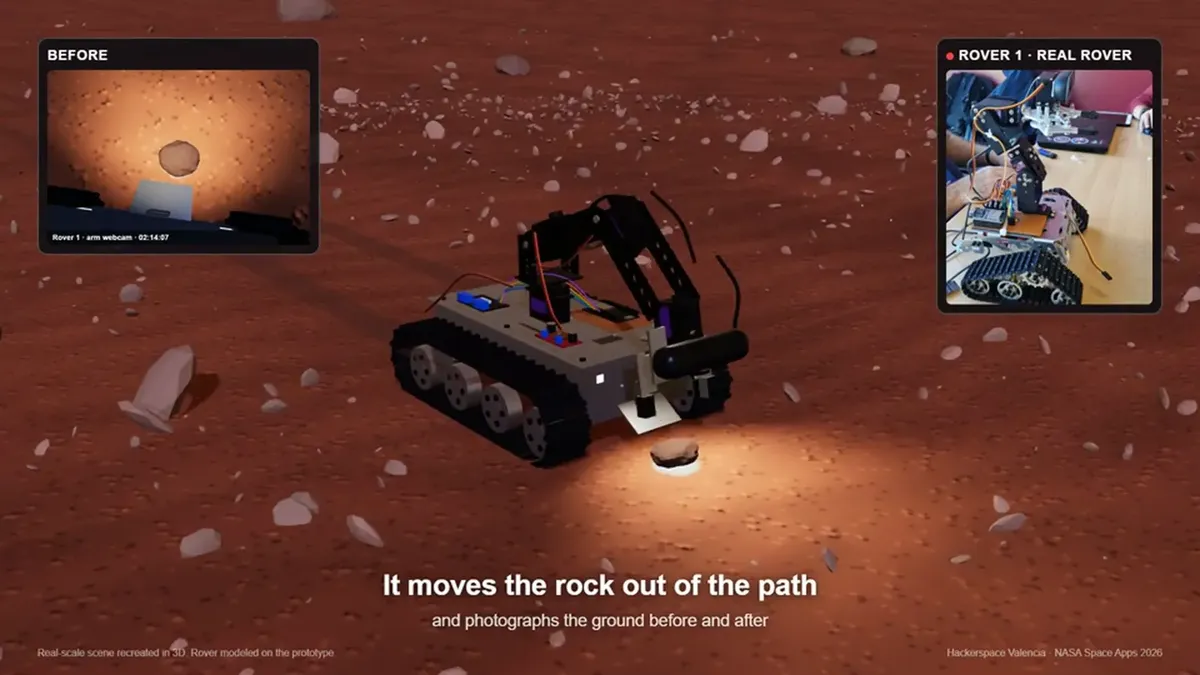
En noviembre participé con cinco compañeros del Hackerspace Valencia en la NASA Space Apps Challenge 2026, la hackathon internacional de la NASA. Elegimos el reto “Interplanetary Survival Guide: Martian Map” y en un fin de semana construimos ARGUS-1: un rover real, con brazo robótico, que recorre de noche la ruta que un astronauta caminará al día siguiente en Marte.
No ganamos ningún premio, pero volví con un rover que funciona, mucho aprendido, amigos nuevos y muy buenos recuerdos.
El problema
La mejor cámara en órbita de Marte, HiRISE, ve unos 25 cm por píxel: una roca del tamaño de una pelota es un solo píxel. Para un astronauta a pie, con traje y cargado, ese píxel puede ser una caída. Y como la señal tarda entre 3 y 22 minutos en llegar desde la Tierra, nadie puede conducir un rover en directo para revisar el camino.
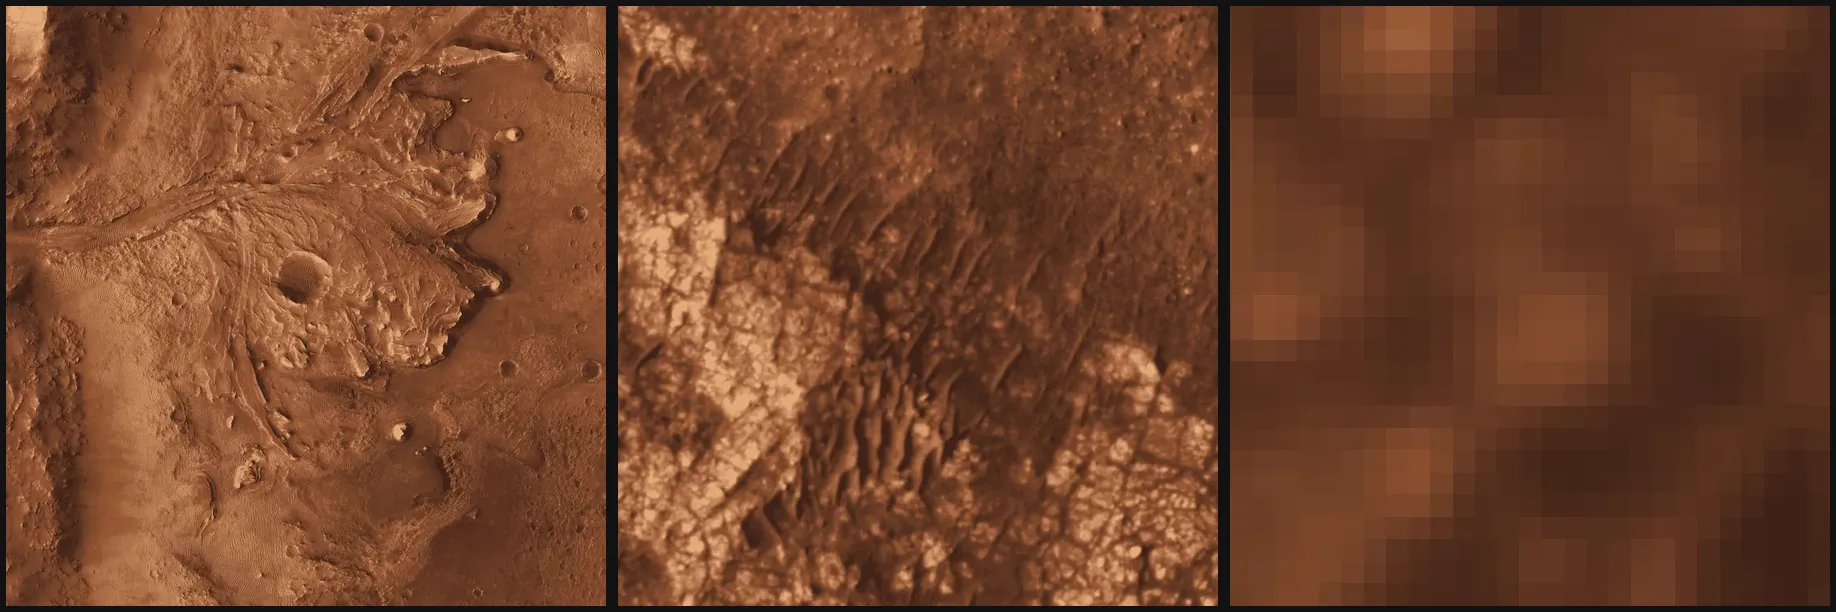
Del cráter Jezero a Airfield Tau y a nuestra parcela de 10×6 m. A esa escala, la mejor imagen orbital son unos pocos píxeles.
Situamos la historia en Airfield Tau, en el cráter Jezero, donde aterrizó el helicóptero Ingenuity en su vuelo 62 y donde Perseverance se detuvo a unos 10 m. Primero el helicóptero y después el rover, el mismo orden que nuestra idea.
La idea: un turno de noche
Mientras la tripulación duerme, rovers pequeños y baratos recorren la ruta del día siguiente y deciden qué hacer con cada roca:
| Roca | Qué hace el rover |
|---|---|
| Pequeña, en el camino | La coge con el brazo, la deja a un lado y la fotografía antes y después. |
| Grande | La marca y la ruta la rodea. |
| Científica | La fotografía y no la toca nunca, para no estropear lo que un geólogo quiere estudiar. |
| Referencia | La usa para orientarse. |
Por la mañana, el astronauta consulta en una tablet un mapa con cada tramo ya comprobado sobre el terreno.
El rover
Es un rover de orugas con chasis mecanizado en CNC y brazo robótico de aluminio, con algunas piezas impresas en 3D: las almohadillas de la pinza y una caja para muestras en PETG.
- Raspberry Pi 5: visión, decisiones y la API del rover.
- ESP32: motores y servos. Recibe órdenes por USB o Bluetooth LE y, si la Pi deja de enviar su latido, lo para todo.
- Webcam en el brazo: el brazo también hace de cuello, así que el rover mira moviéndolo.
- Mando de Xbox: para conducirlo a mano. Con los dos gatillos superiores pasa a modo autónomo.
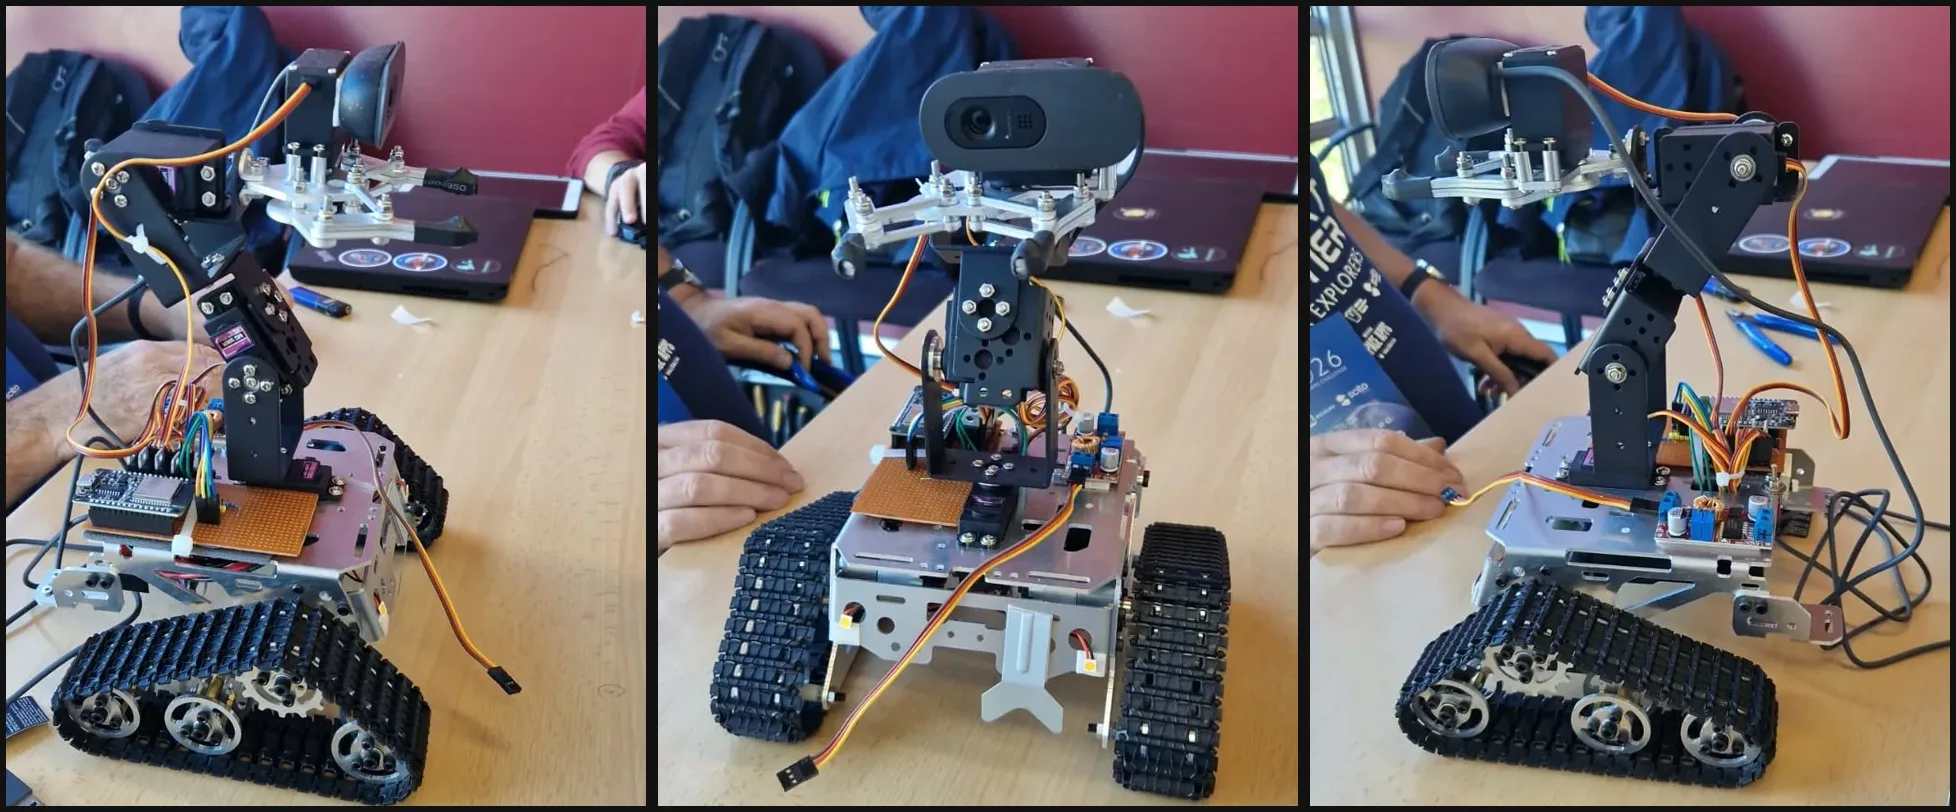
El rover en la mesa de la hackathon.
La demo se hace en una mesa de 100×60 cm que representa una parcela real de 10×6 m a escala 1:10. Las rocas son atrezo: las negras sirven de referencia, las doradas son las científicas y el bloque naranja es la que el brazo puede mover.
Un detector de rocas hecho por nosotros
Ningún modelo genérico sabe qué es una “roca científica”, así que entrenamos el nuestro:
- Grabar: miles de imágenes con la webcam del propio rover, con un botón en el mando para empezar y parar.
- Etiquetar: un script las etiqueta automáticamente por color y forma, y las dudosas se revisan a mano.
- Entrenar: un modelo YOLO pequeño con tres clases: movible, científica y referencia.
- Desplegar: cuantizado a INT8 con ONNX Runtime, funciona en la propia Raspberry Pi en unos 30 ms por imagen, sin conexión a internet.
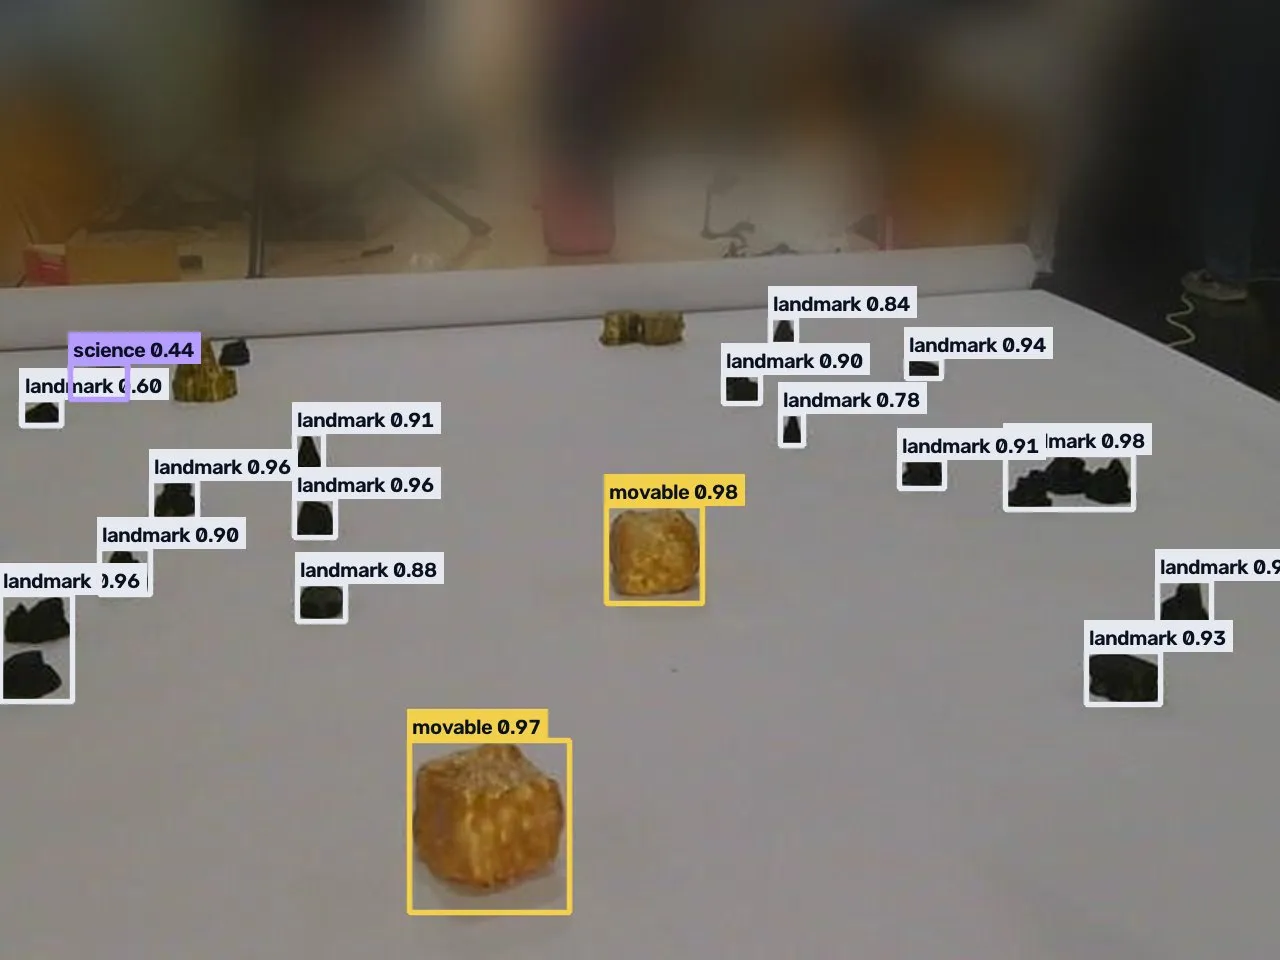
Lo que ve el rover: bloques movibles en amarillo, la roca científica en violeta y las de referencia en blanco.
Cuando cambió la luz del local, las rocas doradas empezaron a confundirse con el bloque. Volvimos a grabar, revisamos las etiquetas y reentrenamos hasta que el modelo dejó de confundirlas en nuestras pruebas. Era importante: una roca científica mal clasificada es una roca que el brazo cogería.
La IA no mueve el hardware
El sistema tiene un modelo de lenguaje para entender órdenes de voz y narrar la misión, pero solo elige qué tarea hacer. La conducción, la aproximación y el agarre los hace un programa determinista:
- Busca la roca moviendo solo el brazo, porque el ángulo de la base es exacto y las orugas no.
- Se pone de frente sin perderla de vista y se acerca a pasos cortos, comprobando cada uno con la cámara.
- Si la pierde, la busca donde la vio por última vez.
- Termina su ruta aunque se pierda la conexión con el control de misión. En Marte, la conexión se pierde.
El parte de la mañana
Todo lo que ven los rovers acaba en un único mapa sobre imágenes reales de la NASA: la ruta, cada roca con su estado y las fotos de antes y después. Es lo que el astronauta revisa mientras desayuna.
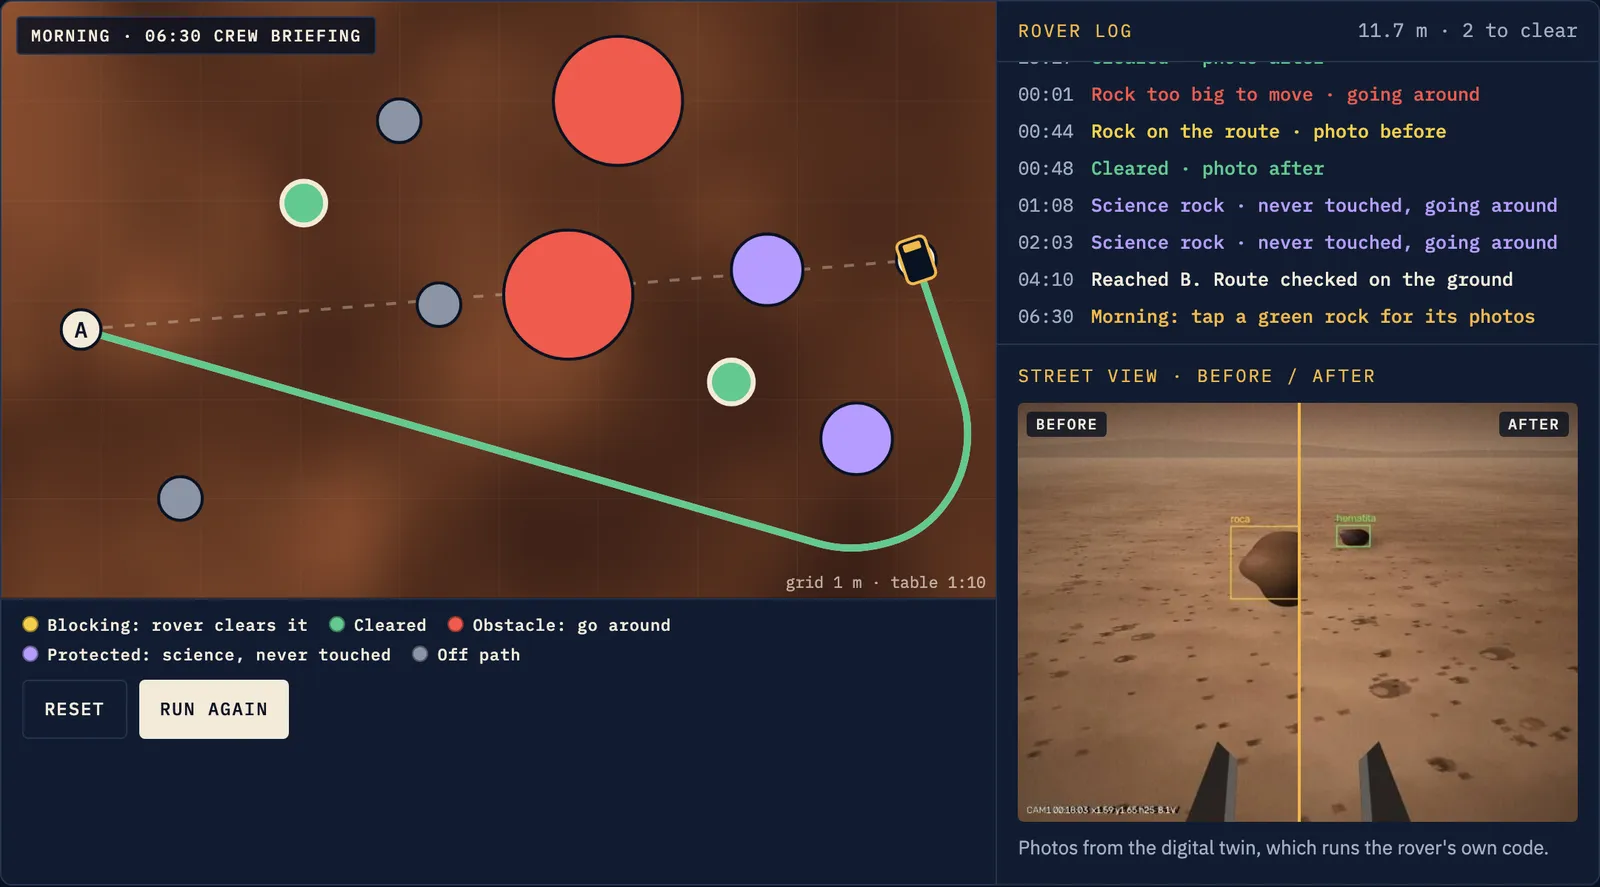
La demo del turno de noche en argus1.earth: pon rocas, lanza el turno y revisa la ruta por la mañana.
Con lo que me quedo
No ganamos ningún premio, pero me quedo con lo aprendido, con los amigos que he hecho por el camino y con una muy buena experiencia. Gracias a la organización de la NASA Space Apps Challenge en Valencia por hacerlo posible, y al equipo: Danielyss, José, Lua, Enrique y Eugeni.
Todo el proyecto es abierto:
- Web con demos interactivas y gemelo 3D: argus1.earth
- Presentación: slides.argus1.earth
- Código fuente: gitlab.com/hackerspacevlc1/space-apps-2026
- El proyecto en la web del hackerspace: hackvlc.es
Proyecto independiente del equipo, sin afiliación ni respaldo de la NASA. Imágenes orbitales: NASA/JPL-Caltech/University of Arizona (MRO HiRISE), vía Mars Trek.
Borrador con IA, edición a mano. Lo publico cuando me suena a mí.